Matrix-Rechner
Matrizen exakt mit Brüchen rechnen: det(1 2; 3 4) = −2, Inverse, Produkt A·B, Rang und Gauß-Verfahren bis 8×8 - jeder Schritt mit Zeilenumformungen.
- Determinante exakt
- det(A) = −2
- Invertierbar?
- ja - A ist regulär (det ≠ 0)
- Spur (Summe der Diagonale)
- 5
- Format (Zeilen × Spalten)
- 2 × 2
- Eigenschaften von A
- 2 × 2-Matrix ohne besondere Form
- Rechenweg
Formel: det(A) = a₁₁·a₂₂ − a₁₂·a₂₁ (Hauptdiagonale minus Nebendiagonale)
det(A) = 1·4 − 2·3 = 4 − 6 = −2
Rechenweg mit deinen Zahlen
- A = (1 2 | 3 4) (2 × 2)
- det(A) = −2
- ja - A ist regulär (det ≠ 0)
Was kann der Matrix-Rechner berechnen?
Der Matrix-Rechner hilft dir bei typischen Aufgaben aus der linearen Algebra: Determinante berechnen, inverse Matrix berechnen, Matrizen multiplizieren, Rang einer Matrix berechnen, transponierte Matrix bilden, Zeilenstufenform bestimmen sowie Summe, Differenz, Vielfaches und Potenzen ausrechnen.
Du wählst die gewünschte Berechnung, trägst Matrix A ein und ergänzt Matrix B nur dann, wenn die Rechenart eine zweite Matrix braucht.
Praktisch ist vor allem der Rechenweg. Du bekommst also nicht nur ein Ergebnisfeld, sondern siehst, welche Regel angewendet wurde: bei einer Determinante etwa Hauptdiagonale minus Nebendiagonale, bei einer inversen Matrix das Gauß-Jordan-Verfahren oder bei einem Produkt das Schema Zeile mal Spalte. So kannst du das Ergebnis in Hausaufgaben, Skripten oder Klausurvorbereitung leichter nachvollziehen.
Wie berechnet man die Determinante einer 2 × 2-Matrix?
Bei einer 2 × 2-Matrix nimmst du das Produkt der Hauptdiagonale und ziehst davon das Produkt der Nebendiagonale ab. In Worten: links oben mal rechts unten minus rechts oben mal links unten.
Für die Matrix (2 1 | 1 2) lautet die Rechnung:
det(A) = 2·2 - 1·1 = 3
Die Determinante sagt dir direkt etwas über die Matrix: Ist det(A) ungleich 0, ist die Matrix regulär und besitzt eine Inverse. Ist det(A) gleich 0, ist sie singulär und hat keine Inverse. Ein Beispiel dafür ist (1 2 | 2 4). Hier steht in der Tabelle det(A) = 0, also keine Inverse.
Bei 3 × 3-Matrizen kannst du die Regel von Sarrus verwenden. Für (1 2 3 | 0 4 5 | 1 0 6) ergibt die Sarrus-Rechnung det(A) = 22. Der Rechenweg addiert drei Produkte der Hauptdiagonalen und zieht drei Produkte der Nebendiagonalen ab. Die Laplace-Entwicklung liefert für dieselbe Matrix ebenfalls det(A) = 22. Das ist eine gute Kontrolle, wenn du unsicher bist.
Wann ist eine Matrix invertierbar?
Eine quadratische Matrix ist invertierbar, wenn ihre Determinante nicht 0 ist. Dann gibt es eine Matrix A⁻¹, die beim Multiplizieren mit A die Einheitsmatrix ergibt. Für die Matrix (2 1 | 5 3) ist die Determinante 1. Deshalb ist sie regulär, und die inverse Matrix lautet:
[ 3 -1 ] [ -5 2 ]
Bei einer 2 × 2-Matrix ist die Formel besonders kompakt: Du tauschst die Einträge der Hauptdiagonale, änderst die Vorzeichen auf der Nebendiagonale und multiplizierst alles mit 1/det(A). Beim Beispiel (2 1 | 5 3) steht im Rechenweg: det(A) = 2·3 - 1·5 = 1, danach A⁻¹ = 1/1 · (3 -1 | -5 2).
Für größere quadratische Matrizen wird meist das Gauß-Jordan-Verfahren genutzt. Bei (1 0 2 | 0 1 1 | 3 0 1) ist det(A) = -5, also existiert eine Inverse. Der Rechenweg formt (A | E) so lange um, bis links die Einheitsmatrix steht. Rechts bleibt dann A⁻¹ mit den Einträgen (-1/5 0 2/5 | -3/5 1 1/5 | 3/5 0 -1/5).
Was sagt der Rang einer Matrix aus?
Der Rang beschreibt, wie viele Zeilen nach dem Gauß-Verfahren noch wirklich Information enthalten. In der Zeilenstufenform zählst du die Zeilen, die nicht nur aus Nullen bestehen. Genau diese Anzahl ist der Rang.
Für die Matrix (1 2 3 | 2 4 6 | 1 1 1) ergibt sich Rang(A) = 2. Die Zeilenstufenform ist:
[ 1 2 3 ] [ 0 -1 -2 ] [ 0 0 0 ]
Die Nullzeile zählt nicht mit. Zugleich zeigt das Ergebnis: det(A) = 0 und die Matrix ist nicht invertierbar. Im Ergebnis steht dazu: nein - Rang 2 < 3.
Die Zeilenstufenform hilft auch, lineare Abhängigkeiten zu erkennen. Wenn nach der Umformung eine Nullzeile entsteht, war mindestens eine Zeile durch andere Zeilen ausdrückbar. Beim Gauß-Jordan-Verfahren gehst du noch weiter: Pivot-Elemente werden auf 1 gebracht, darüber und darunter entstehen Nullen. Für (2 4 | 1 3) ergibt die reduzierte Zeilenstufenform die Einheitsmatrix (1 0 | 0 1), also voller Rang.
Wie funktionieren Matrizenprodukt, Summe und Transponierte?
Beim Matrizenprodukt gilt: Zeile mal Spalte. Für A = (1 2 | 3 4) und B = (5 6 | 7 8) ergibt A · B die Matrix (19 22 | 43 50). Der Rechenweg zeigt jeden Eintrag einzeln, zum Beispiel c₁₁ = 1·5 + 2·7 = 19.
Achte bei der Multiplikation auf die Reihenfolge. Im Beispiel ist A · B = (19 22 | 43 50), aber B · A = (23 34 | 31 46). Matrizenmultiplikation ist also nicht kommutativ. Das ist einer der häufigsten Denkfehler.
Summe und Differenz sind einfacher: Du rechnest eintragweise. Bei (1 1 | 1 1) + (2 3 | 4 5) entsteht (3 4 | 5 6). Bei (9 8 | 7 6) - (1 2 | 3 4) entsteht (8 6 | 4 2). Beide Matrizen müssen dafür dasselbe Format haben.
Bei der Transponierten werden Zeilen zu Spalten. Aus (1 2 3 | 4 5 6) wird (1 4 | 2 5 | 3 6). Das Format wechselt dabei von 2 × 3 zu 3 × 2.
Welche Fehler solltest du beim Matrix-Rechner vermeiden?
Der häufigste Fehler ist ein falsches Format. Eine Determinante und eine Inverse gibt es nur für quadratische Matrizen. Eine 2 × 3-Matrix ist nicht quadratisch, deshalb zeigt der Rechner dazu keine Determinante und keine Inverse an. Für Transponieren, Rang oder Matrixmultiplikation kann sie aber trotzdem sinnvoll sein.
Bei der Matrixmultiplikation müssen die inneren Formate passen. Ein Beispiel ist (2 × 3) · (3 × 2) = 2 × 2. Dann hat das Ergebnis so viele Zeilen wie die erste Matrix und so viele Spalten wie die zweite Matrix. Verwechsle außerdem A · B nicht mit B · A.
Bei der Eingabe sind Vorzeichen und Brüche wichtig. Schreibe negative Einträge klar mit Minuszeichen, etwa -1 oder -5. Brüche wie 1/2 bleiben exakt, wenn du die Ausgabe als Brüche wählst. Das ist bei inversen Matrizen oft übersichtlicher als Dezimalzahlen.
Wenn du einen Rechenweg prüfst, schau zuerst auf die Zwischenschritte: Wurde eine Zeile vertauscht? Wurde ein Vielfaches einer Zeile abgezogen? Bei Gauß-Verfahren und Gauß-Jordan entstehen viele kleine Vorzeichenfehler genau an solchen Stellen.
Tabellen zum Nachschlagen
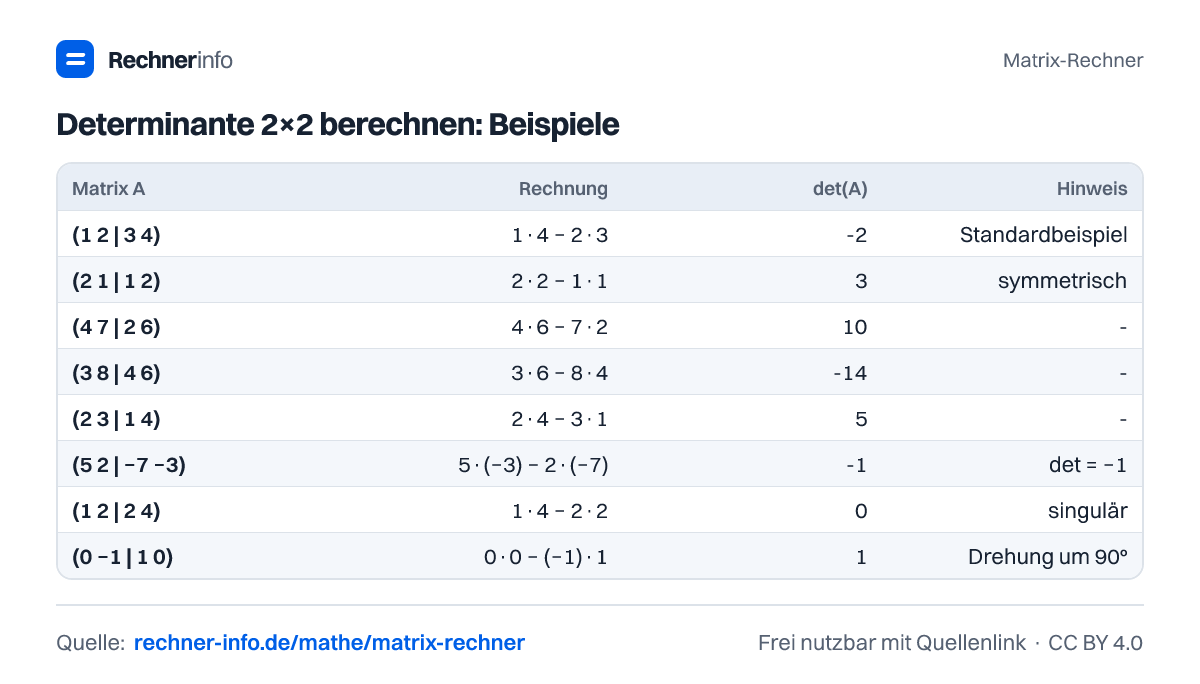
Determinante 2×2 berechnen: Beispiele
| Matrix A | Rechnung | det(A) | Hinweis |
|---|---|---|---|
| (1 2 | 3 4) | 1·4 − 2·3 | -2 | Standardbeispiel |
| (2 1 | 1 2) | 2·2 − 1·1 | 3 | symmetrisch |
| (4 7 | 2 6) | 4·6 − 7·2 | 10 | - |
| (3 8 | 4 6) | 3·6 − 8·4 | -14 | - |
| (2 3 | 1 4) | 2·4 − 3·1 | 5 | - |
| (5 2 | −7 −3) | 5·(−3) − 2·(−7) | -1 | det = −1 |
| (1 2 | 2 4) | 1·4 − 2·2 | 0 | singulär |
| (0 −1 | 1 0) | 0·0 − (−1)·1 | 1 | Drehung um 90° |
Determinante 3×3 berechnen: Beispiele (Regel von Sarrus)
| Matrix A | det(A) | Hinweis |
|---|---|---|
| (1 2 3 | 4 5 6 | 7 8 9) | 0 | singulär |
| (2 −1 0 | 1 3 2 | 0 1 1) | 3 | - |
| (1 2 3 | 0 1 4 | 5 6 0) | 1 | Lehrbuchbeispiel |
| (2 0 0 | 0 3 0 | 0 0 4) | 24 | Diagonalmatrix |
| (1 0 2 | −1 3 1 | 2 1 0) | -15 | - |
| (6 1 1 | 4 −2 5 | 2 8 7) | -306 | - |
| (1 1 1 | 1 2 3 | 1 3 6) | 1 | - |
Inverse Matrix 2×2: Beispiele
| Matrix A | det(A) | Inverse A⁻¹ |
|---|---|---|
| (1 2 | 3 4) | -2 | (−2 1 | 3/2 −1/2) |
| (2 1 | 1 2) | 3 | (2/3 −1/3 | −1/3 2/3) |
| (4 7 | 2 6) | 10 | (3/5 −7/10 | −1/5 2/5) |
| (3 8 | 4 6) | -14 | (−3/7 4/7 | 2/7 −3/14) |
| (2 3 | 1 4) | 5 | (4/5 −3/5 | −1/5 2/5) |
| (5 2 | −7 −3) | -1 | (3 2 | −7 −5) |
| (1 2 | 2 4) | 0 | keine (singulär) |
| (0 −1 | 1 0) | 1 | (0 1 | −1 0) |
Spezielle Matrizen: Determinante, Rang und Inverse
| Matrix | Einträge | det | Rang | Inverse |
|---|---|---|---|---|
| Einheitsmatrix E₂ | (1 0 | 0 1) | 1 | 2 | (1 0 | 0 1) |
| Einheitsmatrix E₃ | (1 0 0 | 0 1 0 | 0 0 1) | 1 | 3 | (1 0 0 | 0 1 0 | 0 0 1) |
| Nullmatrix 2 × 2 | (0 0 | 0 0) | 0 | 0 | keine |
| Drehung um 90° | (0 −1 | 1 0) | 1 | 2 | (0 1 | −1 0) |
| Spiegelung an der x-Achse | (1 0 | 0 −1) | -1 | 2 | (1 0 | 0 −1) |
| Scherung | (1 1 | 0 1) | 1 | 2 | (1 −1 | 0 1) |
| Projektion auf die x-Achse | (1 0 | 0 0) | 0 | 1 | keine |
| Streckung um Faktor 2 | (2 0 | 0 2) | 4 | 2 | (1/2 0 | 0 1/2) |
Matrizen multiplizieren: Beispiele A · B
| A | B | A · B | B · A |
|---|---|---|---|
| (1 2 | 3 4) | (5 6 | 7 8) | (19 22 | 43 50) | (23 34 | 31 46) |
| (1 0 | 0 1) | (4 7 | 2 6) | (4 7 | 2 6) | (4 7 | 2 6) |
| (2 0 | 0 3) | (1 2 | 3 4) | (2 4 | 9 12) | (2 6 | 6 12) |
| (0 −1 | 1 0) | (0 −1 | 1 0) | (−1 0 | 0 −1) | (−1 0 | 0 −1) |
| (1 2 3) | (4 | 5 | 6) | (32) | (4 8 12 | 5 10 15 | 6 12 18) |
| (4 | 5 | 6) | (1 2 3) | (4 8 12 | 5 10 15 | 6 12 18) | (32) |
Beispiele zum Ausprobieren
Grafiken für deine Website
Du darfst die Grafiken kostenlos in Blogs, Artikeln, Präsentationen oder im Unterricht verwenden - einzige Bedingung ist ein Link auf diese Seite als Quelle (Lizenz CC BY 4.0).
Häufige Fragen
Wie berechnet man die Determinante einer 2 × 2-Matrix?
Die Determinante einer 2 × 2-Matrix berechnest du als Hauptdiagonale minus Nebendiagonale. Für (2 1 | 1 2) ist das 2·2 - 1·1 = 3. Ist das Ergebnis ungleich 0, ist die Matrix invertierbar.
Was bedeutet es, wenn eine Matrix singulär ist?
Eine Matrix ist singulär, wenn ihre Determinante 0 ist. Dann besitzt sie keine inverse Matrix. Beim Beispiel (1 2 | 2 4) ist det(A) = 0, daher steht in der Inversen-Tabelle: keine. Bei Rangberechnungen erkennst du Singulärität oft an einer Nullzeile.
Wie berechnet man die inverse Matrix von (2 1 | 5 3)?
Die inverse Matrix ist (3 -1 | -5 2). Die Determinante beträgt 1, deshalb ist die Matrix regulär. Für 2 × 2-Matrizen tauschst du die Hauptdiagonale, änderst die Vorzeichen der Nebendiagonale und teilst durch die Determinante.
Wie funktioniert die Regel von Sarrus bei einer 3 × 3-Determinante?
Die Regel von Sarrus addiert drei Produkte der Hauptdiagonalen und zieht drei Produkte der Nebendiagonalen ab. Für (1 2 3 | 0 4 5 | 1 0 6) ergibt das det(A) = 22. Die Laplace-Entwicklung bestätigt im Rechenweg dasselbe Ergebnis.
Was ist die transponierte Matrix von (1 2 3 | 4 5 6)?
Die transponierte Matrix ist (1 4 | 2 5 | 3 6). Beim Transponieren werden Zeilen zu Spalten. Deshalb wird aus dem Format 2 × 3 das Format 3 × 2. Die Werte selbst bleiben erhalten, nur ihre Position ändert sich.
Welchen Rang hat die Matrix (1 2 3 | 2 4 6 | 1 1 1)?
Der Rang ist 2. Nach dem Gauß-Verfahren lautet die Zeilenstufenform (1 2 3 | 0 -1 -2 | 0 0 0). Gezählt werden nur Zeilen, die nicht ausschließlich aus Nullen bestehen. Darum zählt die letzte Zeile nicht mit.
Warum ist A · B nicht immer gleich B · A?
A · B ist nicht immer gleich B · A, weil bei der Matrizenmultiplikation Zeilen der ersten Matrix mit Spalten der zweiten Matrix kombiniert werden. Für (1 2 | 3 4) und (5 6 | 7 8) ist A · B = (19 22 | 43 50), aber B · A = (23 34 | 31 46).
Wann brauche ich Matrix B im Matrix-Rechner?
Matrix B brauchst du bei Produkt, Summe und Differenz. Für Determinante, Inverse, Transponierte, Rang, Zeilenstufenform, Potenz und Vielfaches reicht Matrix A. Bei Summe und Differenz müssen die Formate gleich sein. Beim Produkt müssen die Spalten von A zu den Zeilen von B passen.
Quellen und Prüfung
- Determinante - Wikipedia
- Regel von Sarrus - Wikipedia
- Inverse Matrix - Wikipedia
- MIT 18.06 Linear Algebra (Gilbert Strang), Lecture 18: Properties of Determinants - MIT OpenCourseWare
Diese Seite zitieren
Matrix-Rechner. Rechnerinfo, Stand 23.09.2026. https://rechner-info.de/mathe/matrix-rechner